FEATURED CASE STUDY
01 / 02
01
자율주행 물류 로봇
진행 중 · 2026.11 완료 예정
AX Multi-Robot Logistics (LOGITLE)
FMS 관제, AMR 운반, OMX 적재·하역을 연결하는 주문 기반 물류 자동화 시스템입니다. 제가 프로젝트를 기획했으며, 충전 스테이션 정밀 도킹을 구현하고 LLM 경로 판단 시험·평가에 참여했습니다.
AMR 3대TurtleBot3 운반·도킹
OMX 4대피킹·패킹 적재 및 하역
Route Graph노드·통로 시간 예약
LLM다음 노드 반복 선택
ROS 2 Jazzy / Nav2
2D ICP / PID
LiDAR / Odometry
Zenoh / MQTT
FastAPI / React · 팀 관제
LLM 경로 판단 · 팀 구현
담당 역할
프로젝트 기획 · 정밀 도킹 구현 · LLM 시험·평가 · 네트워크 구축
1
직접 기획한 물류 출고 자동화
다중 로봇의 경로 조율과 장비 간 인계를 다루는 프로젝트를 기획했습니다. 주문·배차부터 피킹, 패킹 스테이션 이송과 컨베이어 하역까지 연결합니다.
2
역할
1. LiDAR·ICP 기반 충전 스테이션 정밀 도킹을 구현했습니다.
2. LLM 경로 판단을 제안하고 모델 시험·평가에 참여했습니다.
3. 프로젝트용 로컬 네트워크를 구축·운영했습니다.
3
LLM 경로 선택·시간 예약
LLM이 인접 노드를 반복 선택하고 코드가 연결을 검증합니다. 예약기가 노드·통로의 통과 시간을 조정하며, 실제 점유로 막히면 정지 후 LLM을 다시 호출합니다. 최단 경로는 보장하지 않습니다.
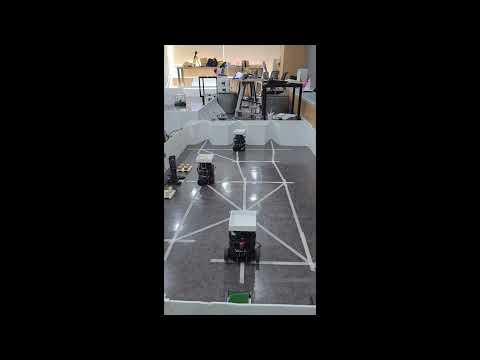
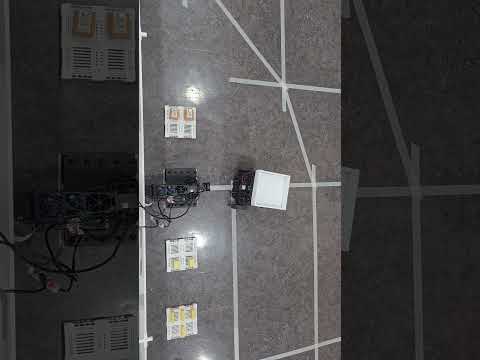
주문 선택·배차부터 경로 예약, AMR 주행·도킹, 로봇팔 적재까지의 팀 시스템 시연
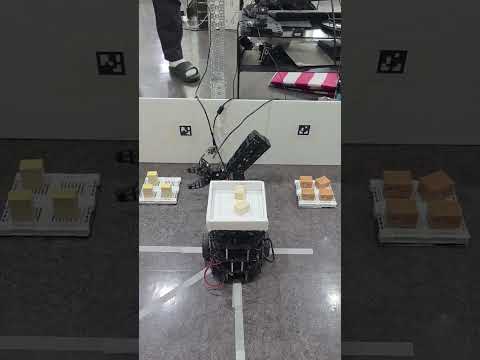
위치 정렬 후 모방학습된 OMX를 통해 Pick and Place
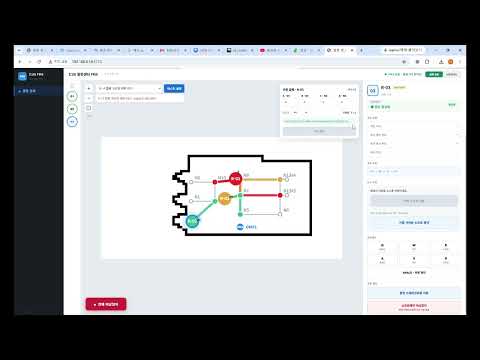
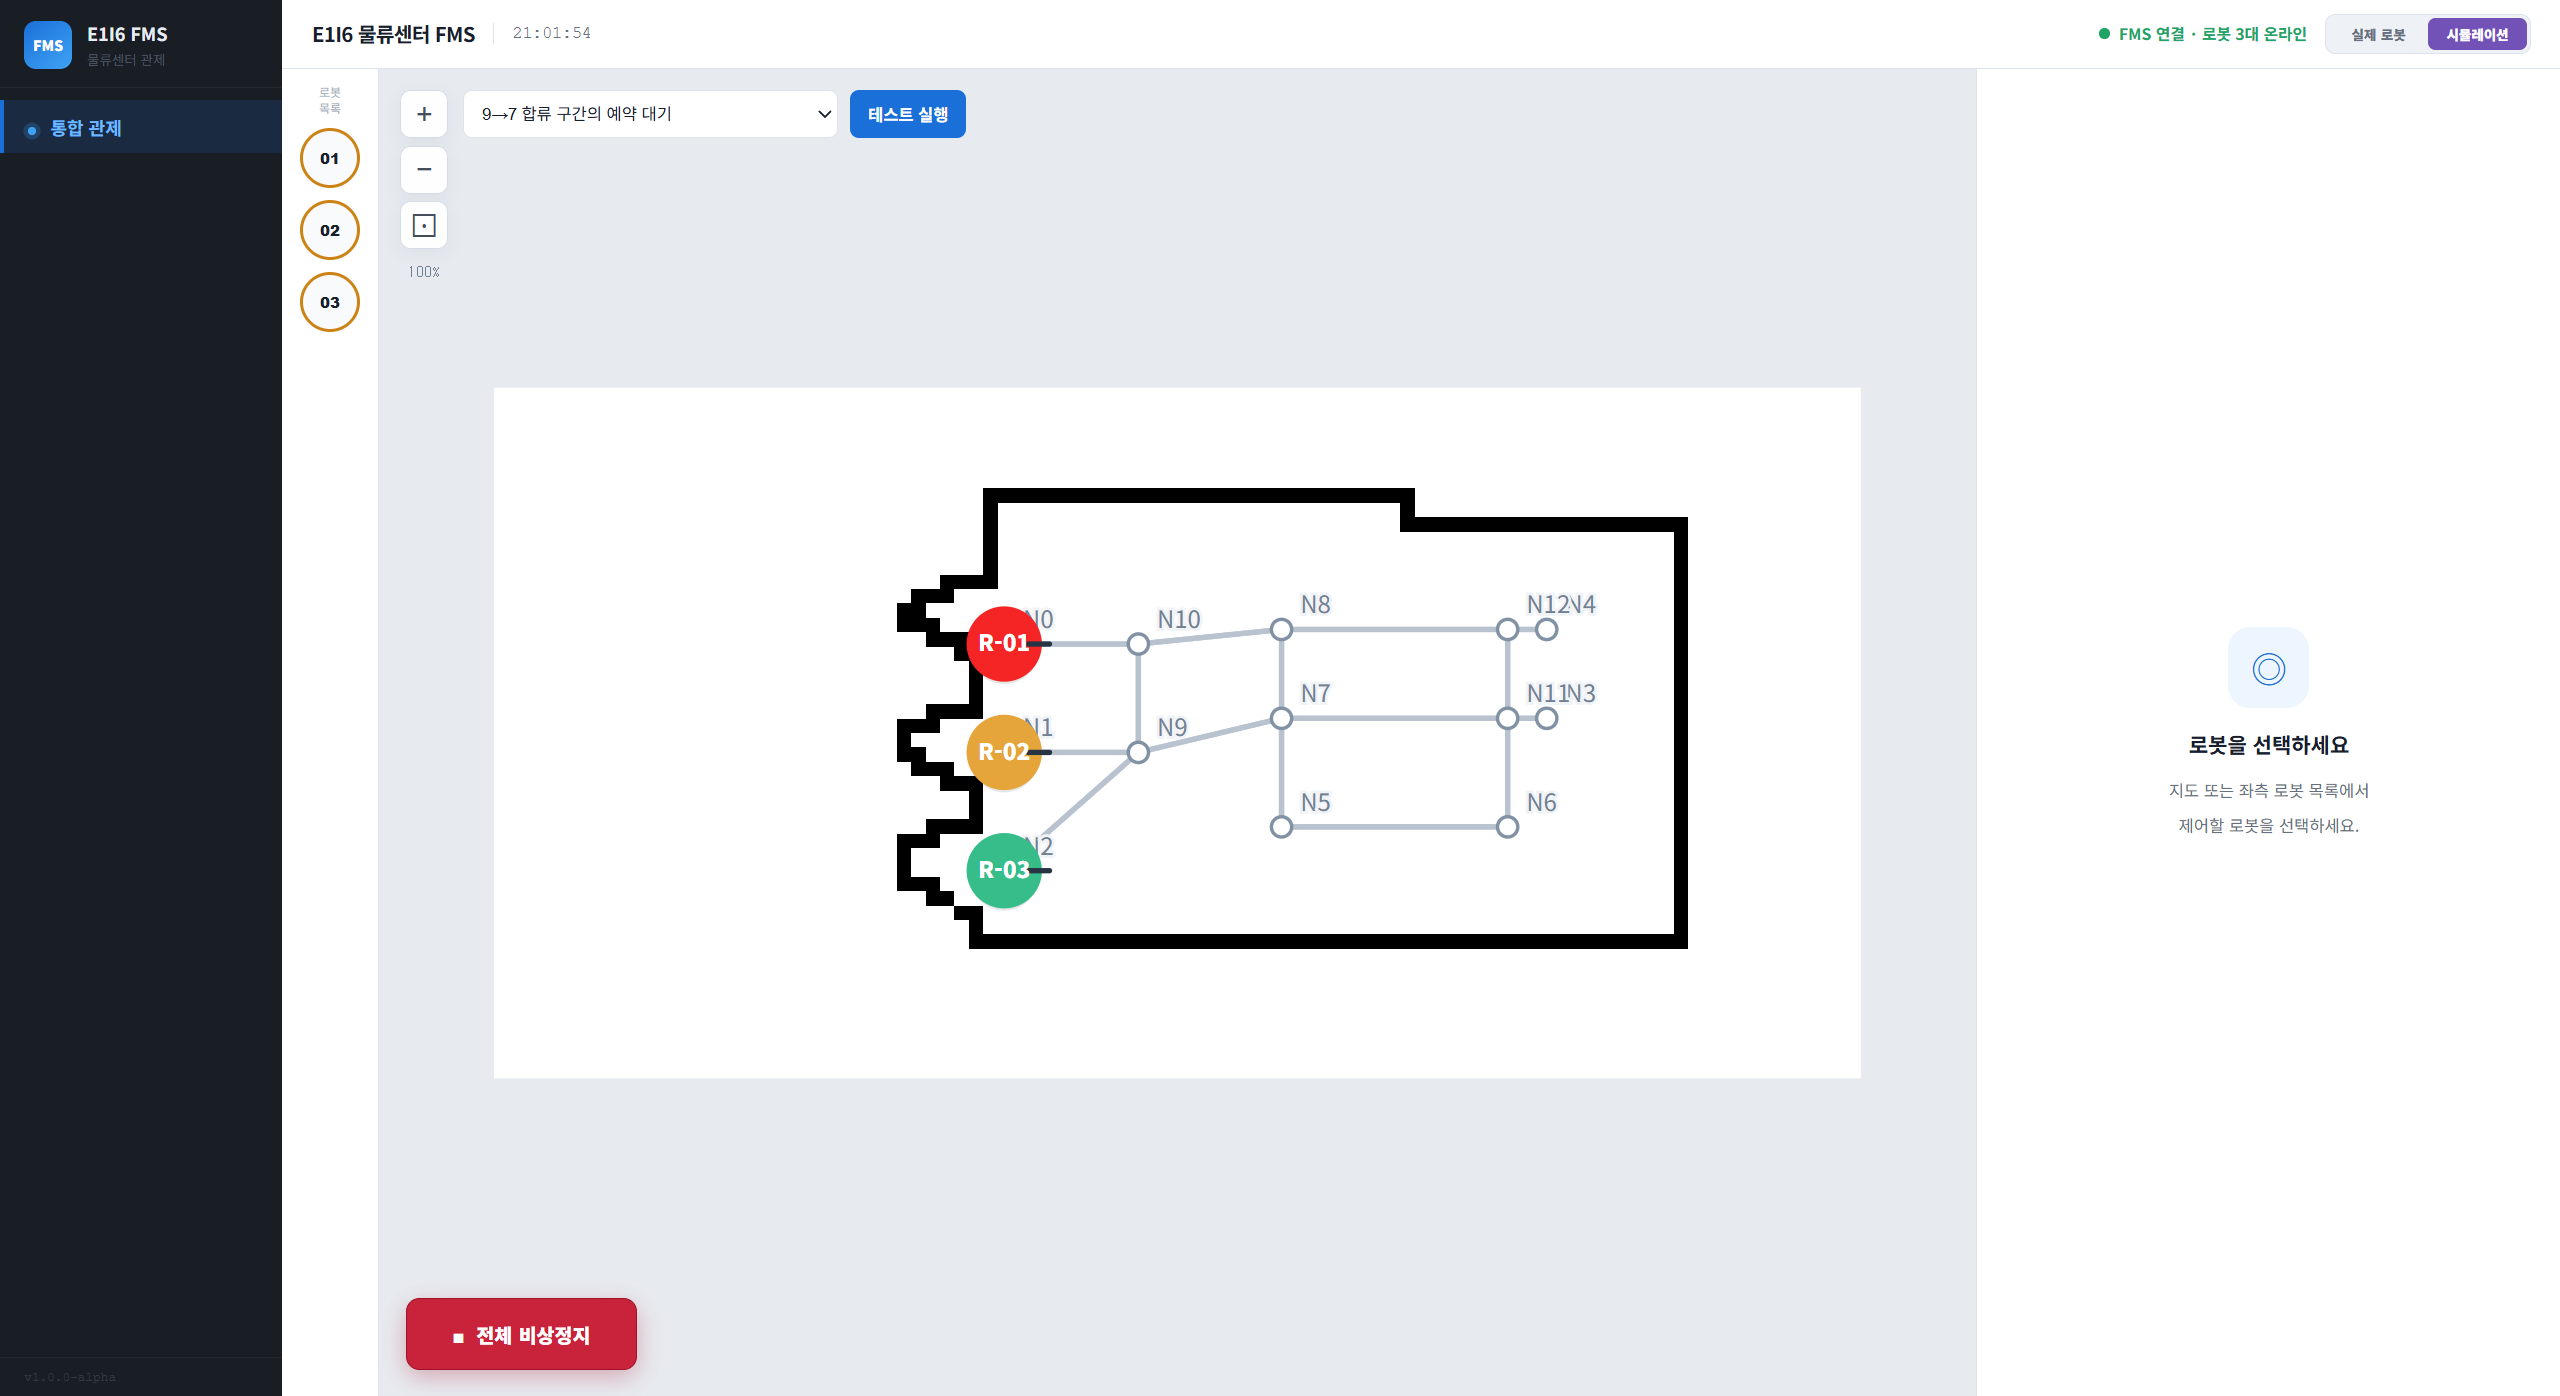
FMS 웹 관제: 배차·경로 예약 및 로봇 상태 모니터링
IMPLEMENTATION & VALIDATION
02 / 02
SYSTEM DESIGN
충전 스테이션 정밀 도킹 흐름
1
LiDAR·ICP 위치 추정
전처리한 점군을 V자 도크 모델에 정합해 위치를 추정하고, 정합 품질과 위치 변화량으로 이상값을 걸러냈습니다.
2
PID·상태 머신 제어
경유지 접근 후 각도를 정렬해 감속 후진하고, 근거리에서는 Odometry 기반으로 진행 방향을 유지했습니다.
3
실패 처리·통합 안정화
Action 실행·취소와 인지 실패 시 정지를 구현했습니다. 팀은 FMS·OMX 연동, AMR 주행·정렬 보정과 LLM·A* 비교 검증을 진행 중입니다.
구현 기준 · 실측 성과와 구분
코드상 완료 기준 1.5cm
제어 루프 설정 20Hz
실패 시 정지·재획득
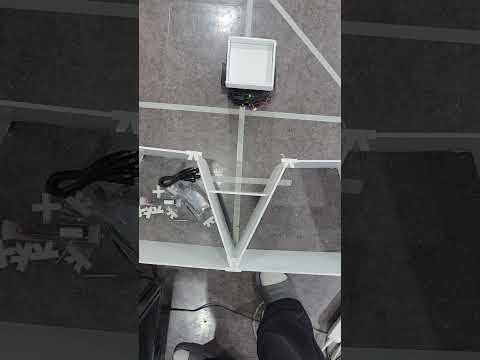
도킹 시연
모방학습 OMX 시연
PHOTO 02src="assets/logitle_FMS.png"
AMR 상태, 주문, 충전 스테이션 복귀, 테스트 주행 메뉴를 구성한 팀 FMS 관제 화면
02
제24회 임베디드SW경진대회 출품 / 팀 프로젝트
본선 출품 완료
VIP Wearable - 시각장애인 보행 보조 시스템
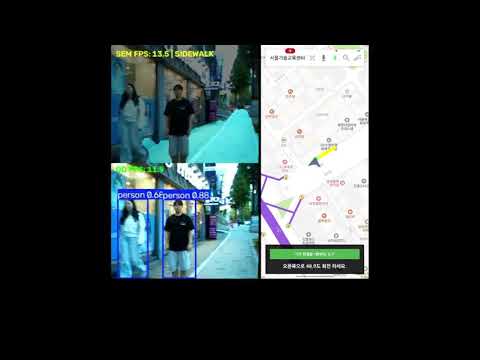
카메라로 보행 장애물을 실시간 감지하고 위험 방향을 진동으로 안내하는 착용형 보조 장치입니다.
Raspberry Pi 5
YOLO / ONNX
YOLO26n
OpenCV
Python Shared Memory
Raspberry Pi 햅틱 연동
담당 역할
Edge AI 담당 · YOLO 파인튜닝, 객체·지형 인식 병렬 처리, 공유 메모리 프레임 분배 및 이벤트 핸들러 구현
1
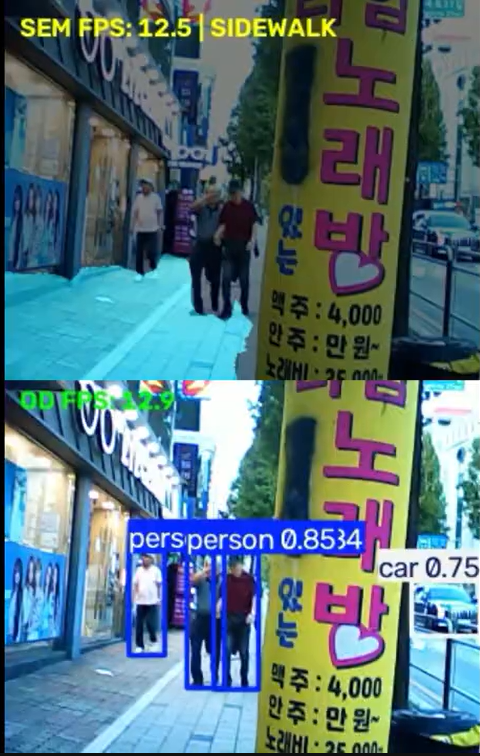
객체 탐지·지형 인식 듀얼 AI 구성
YOLO 객체 탐지와 차도·보도·횡단보도 분할 모델을 통합했습니다. 개발완료보고서에 기재된 처리 속도는 12 FPS 이상입니다.
2
공유 메모리 기반 병렬 프레임 처리
카메라 프레임을 공유 메모리로 분배하고 상태 플래그로 두 AI 프로세스를 동기화했습니다.
3
위험 구역·지형 이벤트 판단
장애물의 위치·면적을 회피 방향으로 연결하고, ROI 지형 판정에 시간 필터를 적용해 안내 상태를 안정화했습니다.
03
임베디드 분산 통신 제어 / 4인 팀 프로젝트
완료 및 주행 검증
KICK-CAN - CAN 기반 분산 제어 4WD RC카
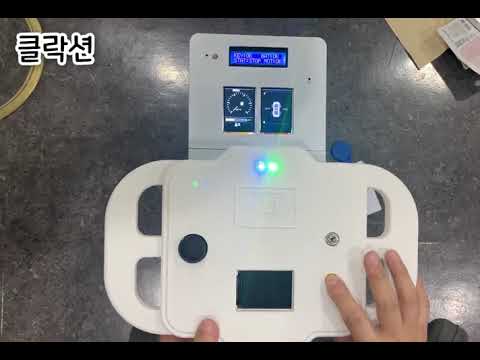
Bluetooth 조종기와 CAN 기반 메인·센서·디스플레이 노드로 차량 전장 구조를 모사한 4WD RC카입니다.
STM32 MCU
CAN / FDCAN
C 언어 / C++
Timer Input Capture
담당 역할
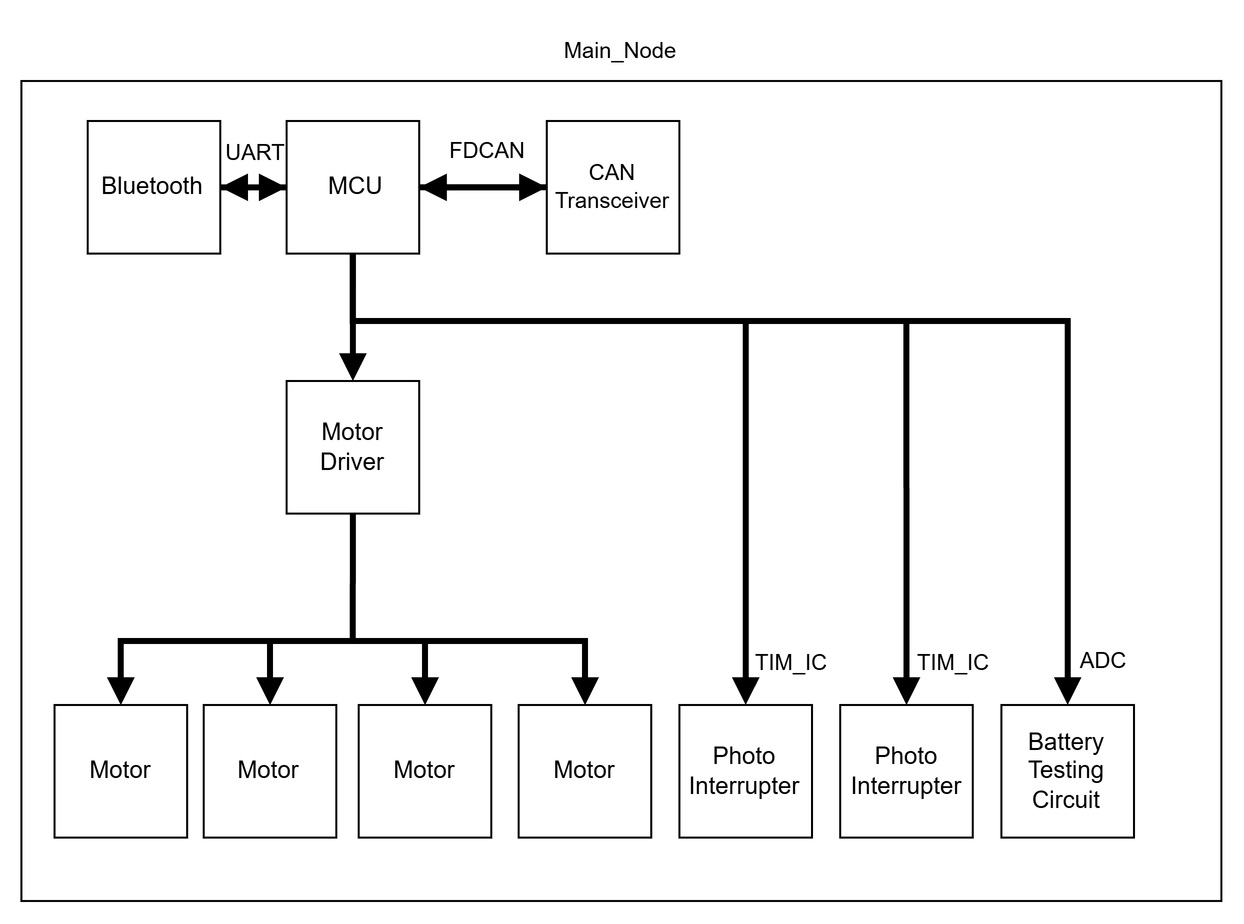
Main Node 담당 · STM32H523 명령 파싱, 좌우 PWM 믹싱, CAN 상태 송수신 및 휠 속도 계측
1
메인 노드 통신·상태 처리
Bluetooth 입력을 파싱하고 CAN으로 센서 상태를 받아 차량 상태를 공유했습니다. 장애물 방향에 따라 모터 출력을 제한했습니다.
2
자연스러운 회전을 위한 차동 구동 믹싱
전후진·회전 입력을 차동 구동 명령으로 합성해 좌우 바퀴 속도를 독립 제어했습니다.
3
32비트 타이머를 이용한 정밀 속도 계측
TIM2 Input Capture·DMA로 휠 펄스 간격을 측정하고, 노이즈 필터와 500 ms 무신호 시 속도 초기화를 구현했습니다.
04
AI융합로봇 3기 / 4인 팀 프로젝트 · 팀장
완료 및 통합 시연
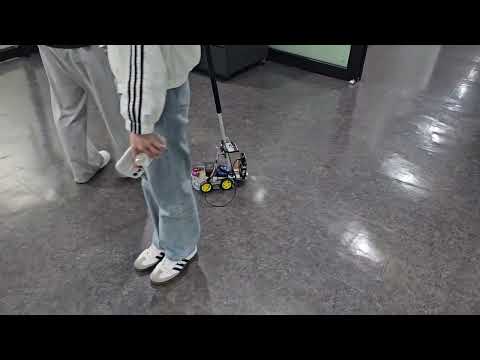
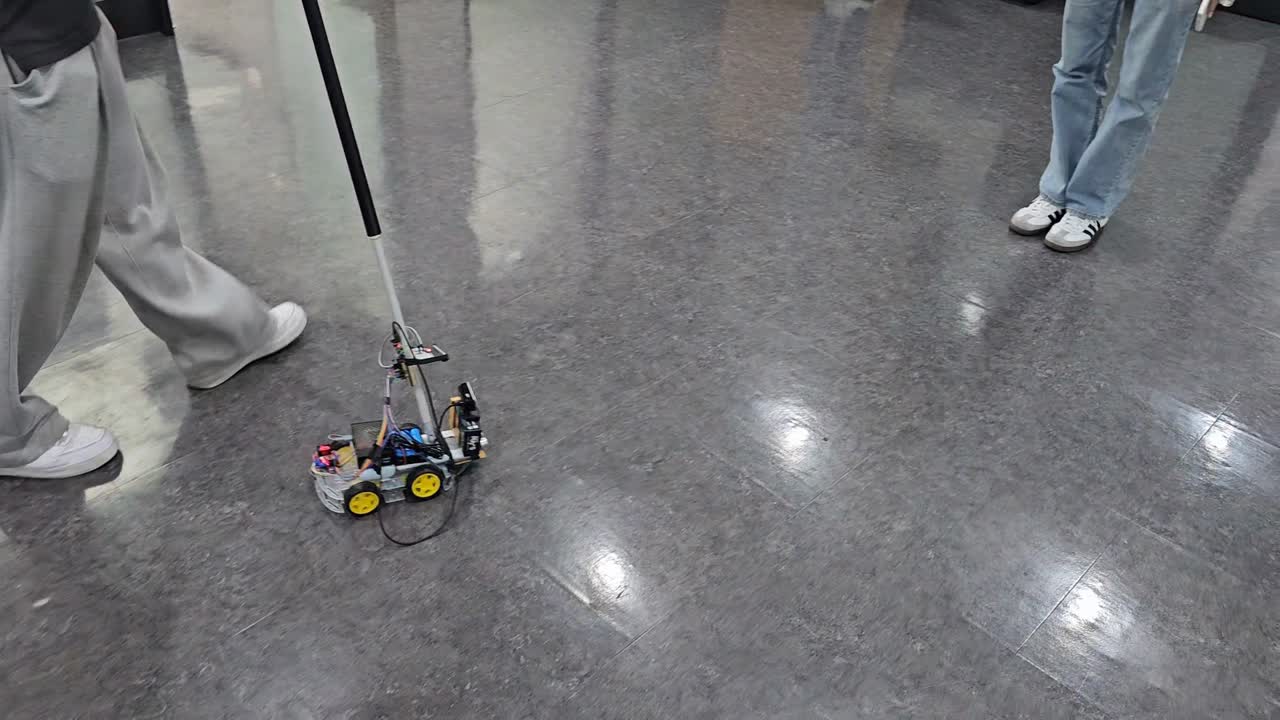
Guide Dog - 시각장애인 보행 보조 로봇
YOLO 객체 인식과 초음파 거리 정보를 융합해 정지·회피를 수행하는 4륜 보행 보조 로봇입니다.
YOLO26n / OpenCV
STM32F411RE
HC-SR04 Input Capture
UART 양방향 통신
장애물 회피 상태 머신
담당 역할
팀장 · STM32 초음파·모터 제어 펌웨어, Raspberry Pi–MCU UART 연동 및 하드웨어 통합
1
STM32 실시간 센서·액추에이터 제어 계층 구현
Input Capture로 초음파 거리를 계측·필터링하고, UART로 거리값을 보내며 수신한 명령을 모터 PWM으로 변환했습니다.
2
팀 비전 모듈과 MCU 구동 계층 통합
팀의 Raspberry Pi 회피 판단과 MCU 명령 처리를 연결해 FREE·STOP·좌우 회전 흐름을 통합 검증했습니다.
3
실패 원인을 반영한 2륜 → 4륜 구조 전환
2륜 구조의 안정성 한계를 분석해 4륜 차동 구동으로 전환하고 통합 시연을 완성했습니다.
05
센서 퓨전 & 역진자 제어 / 1인 전담 하드웨어
완료 및 주행 검증
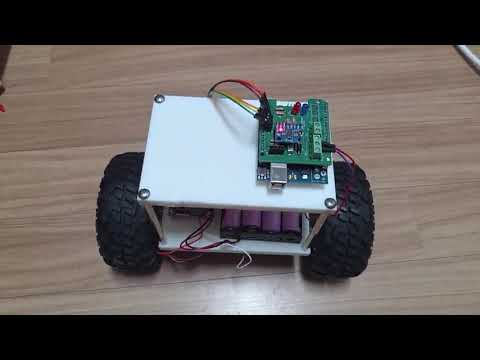
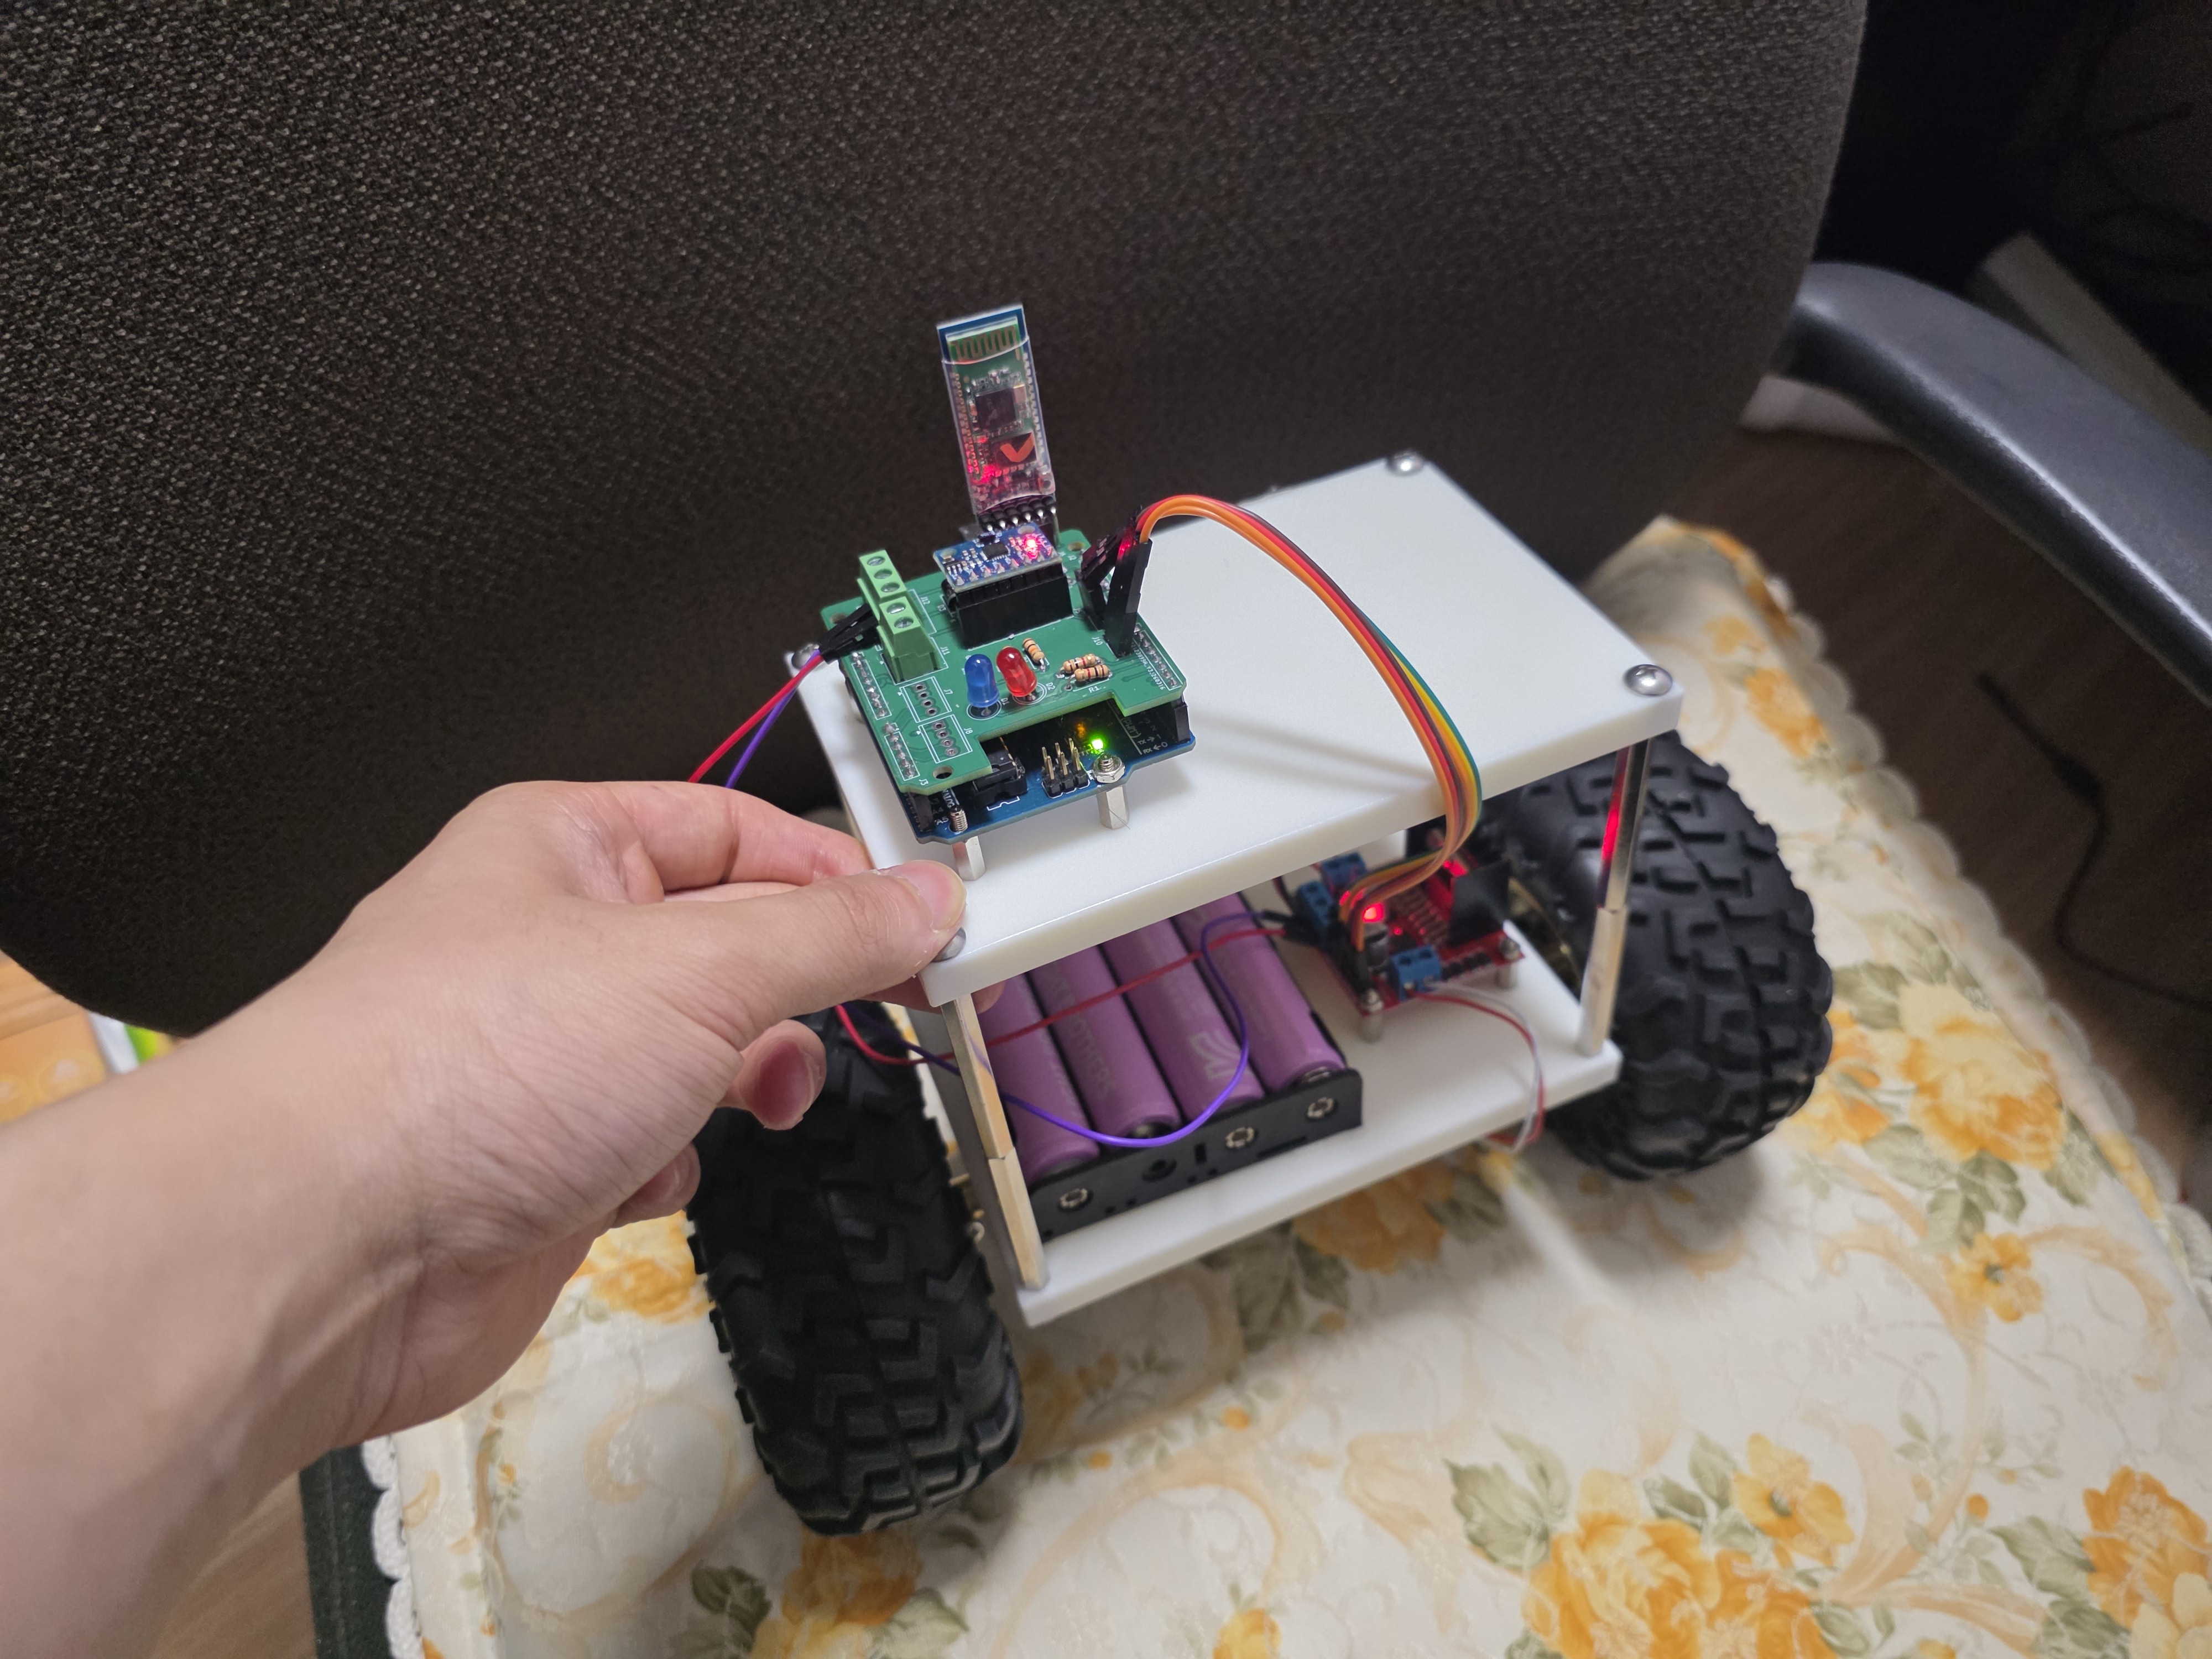
Balancing Robot - 2륜 자기 평형 역진자 로봇
센서 융합과 이중 PID로 자세를 유지하며 블루투스 명령에 따라 주행하는 2륜 역진자 로봇입니다.
ATmega328P
MPU6050 (1D 칼만 필터)
Dual PID 제어기
KiCad PCB 아트워크
UART Bluetooth
담당 역할
하드웨어 회로 설계, PCB 아트워크(KiCad), MCU 펌웨어 및 이중 PID 균형 제어기 1인 전담
1
센서 융합 기반 기울기 추정 (1D 칼만 필터)
가속도·자이로 값을 1D 칼만 필터로 융합해 진동 환경에서도 안정적인 기울기를 산출했습니다.
2
안정적인 기립을 위한 이중 PID 제어기
균형(Pitch) PID와 회전(Yaw) PID 출력을 좌우 PWM에 합성해 자세 유지와 조향을 함께 제어했습니다.
3
모터 불감대 보정과 전용 PCB 자체 제작
모터 불감대를 오프셋으로 보정하고 전용 KiCad PCB를 제작해 응답성과 배선 신뢰성을 높였습니다.
06
스마트 팩토리 산업 자동화 / 팀 프로젝트
완료 및 시연
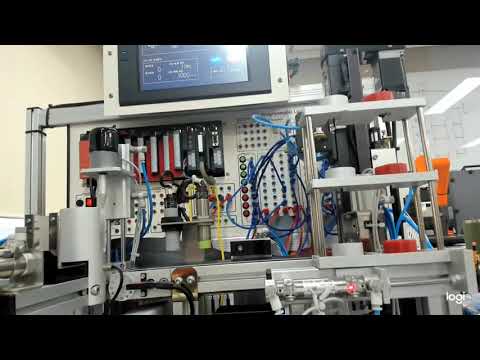
PLC 자동화 설비 제어 미니프로젝트
리프트와 컨베이어를 연동해 물품을 층별 보관함에 자동 적재하는 PLC 물류 시스템입니다.
Mitsubishi Q03UDV
GX Works2 · GT Designer3 · MR-J4
래더 다이어그램(Ladder)
승강기 서보 모션 제어
안전 인터록 회로
담당 역할
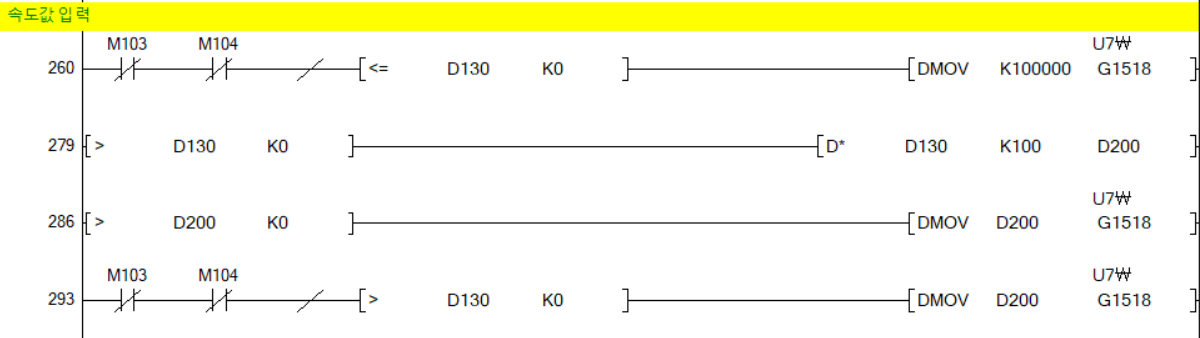
GX Works2 응용 래더 로직 작성: 창고 층 선택, 적재 램프 제어, Tact Time 측정·평균 계산
1
자동 층 선택 및 적재 시퀀스 로직 구현
BSFL 비트 시프트 명령으로 창고 층 선택 로직을 작성하고, 적재 공간 상태에 따라 순차 적재와 반복 동작을 구성했습니다.
2
창고 적재 상태 램프 제어
비트 시프트로 1~3층 적재 상태 램프를 순차 점등하고, 흡착 OFF 시점과 연동해 적재 상태를 표시했습니다.
3
Tact Time 측정 및 평균 계산
동작 시작부터 종료까지의 시간과 횟수를 집계해 평균을 계산했습니다. 코드 통합 과정에서는 팀원과 중복 코일·레지스터 충돌 및 HMI 태그 연결 오류를 함께 해결했습니다.